格莉奇與黑洞先生
只有 4KB 記憶體的 AI 主播,開台第一天來了七個人,她說要記住每一個。兩年後她記得六個。七章小說,每一句都能點來聽。
怎麼做的
- 文字我跟 AI 一起寫、定稿我決定;立繪場景配樂 AI 生成後人工挑選修版;配音走自架 CosyVoice3 加 MiniMax,每句都聽過
- 實際動手 8 天
- Larch 七日創作者挑戰最佳人氣
本頁聯動黑洞先生
 本頁聯動
Mr. Black Hole
黑洞先生
能公開的可以直接玩;商用系統放的是介紹。右下角是實際動手的天數。
只有 4KB 記憶體的 AI 主播,開台第一天來了七個人,她說要記住每一個。兩年後她記得六個。七章小說,每一句都能點來聽。
社群共創的異世界貓貓漫畫,連載中,離線也能讀。
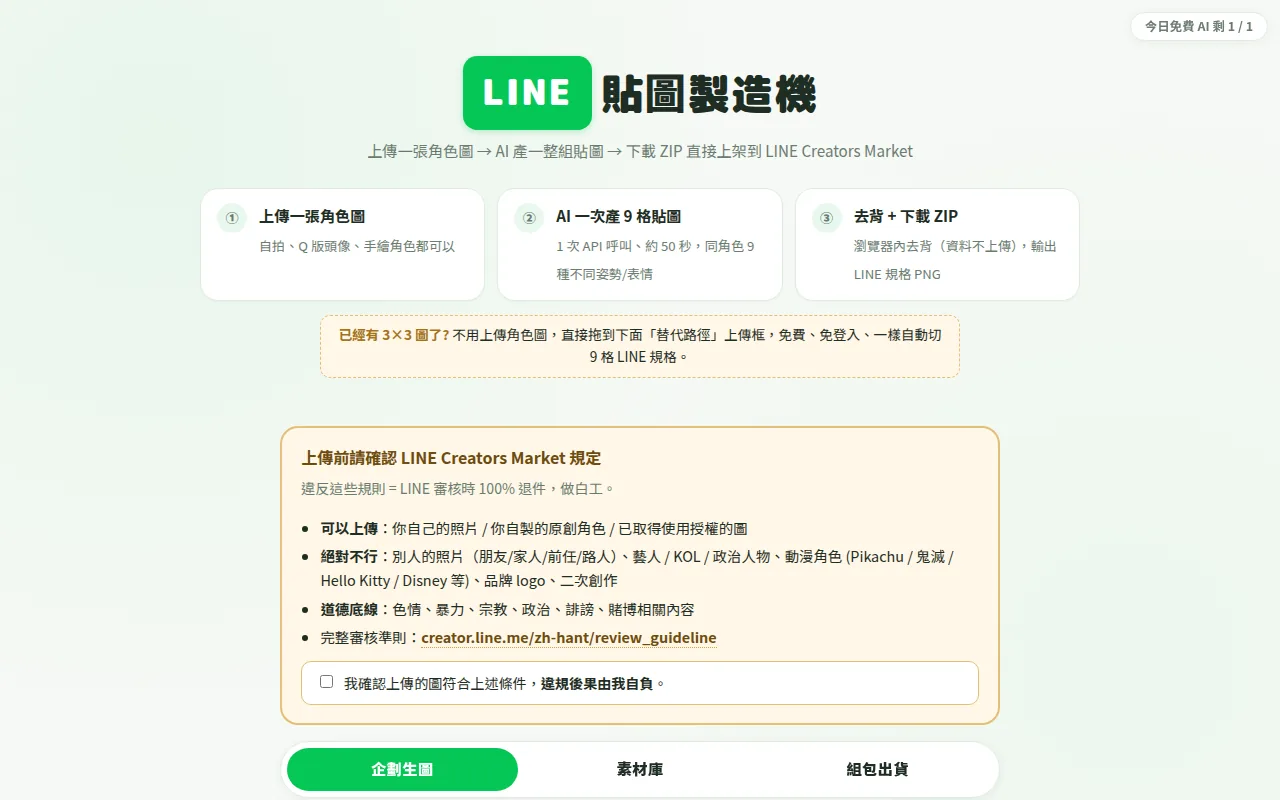
上傳一張角色圖,AI 產出一整組 LINE 貼圖。
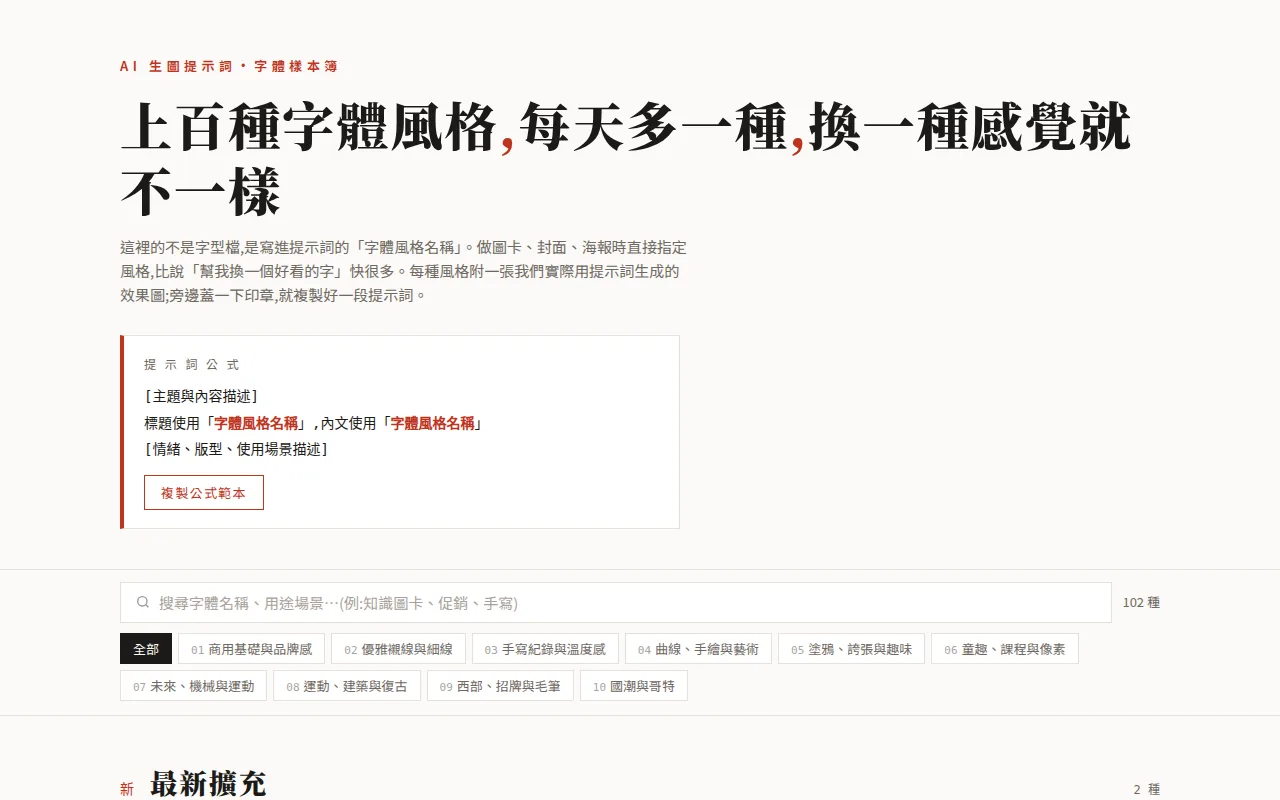
上百種字體風格提示詞,每天自動多一種。
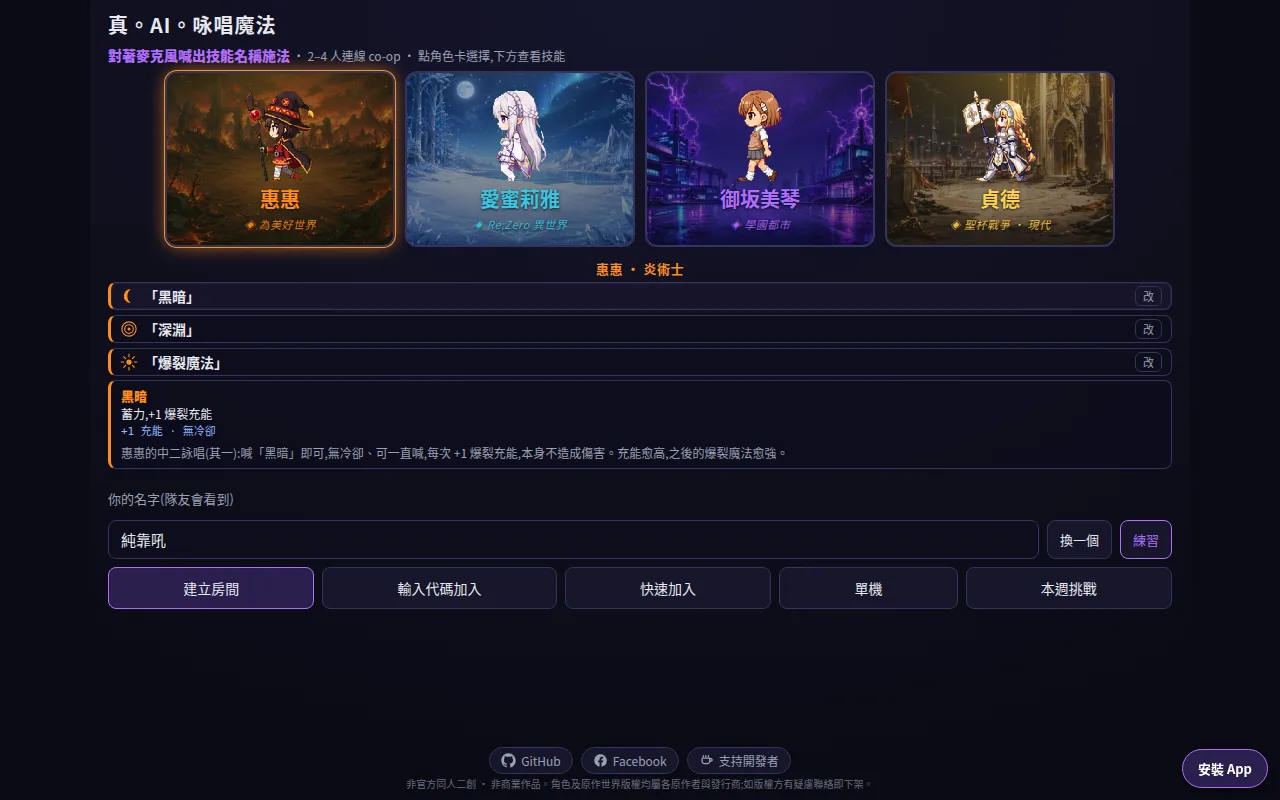
對麥克風唸咒語,AI 即時生成魔法效果的生存遊戲。
所見即所得做出對話截圖,僅供創作示意,離線可用。
把台灣街景滾成一顆球的遊戲。
用真實股價 K 線玩的騎乘遊戲。
每小時自動生一隻 AI 貓,已累積兩千多隻的圖庫。
一個人許願,一群人幫它成真的公開願望池。
赤壁、官渡、垓下……六場古戰役 3D 重現,換一份資料就換一場戰役。
一張圖生成完整角色動畫包的工具。
兩天做出兩本教育部資料離線辭典。
同系列客語辭典(六腔)
iPAS AI 應用規劃師刷題站,官方公告試題免費練。
中小製造業的 AI 企業系統,商用中。
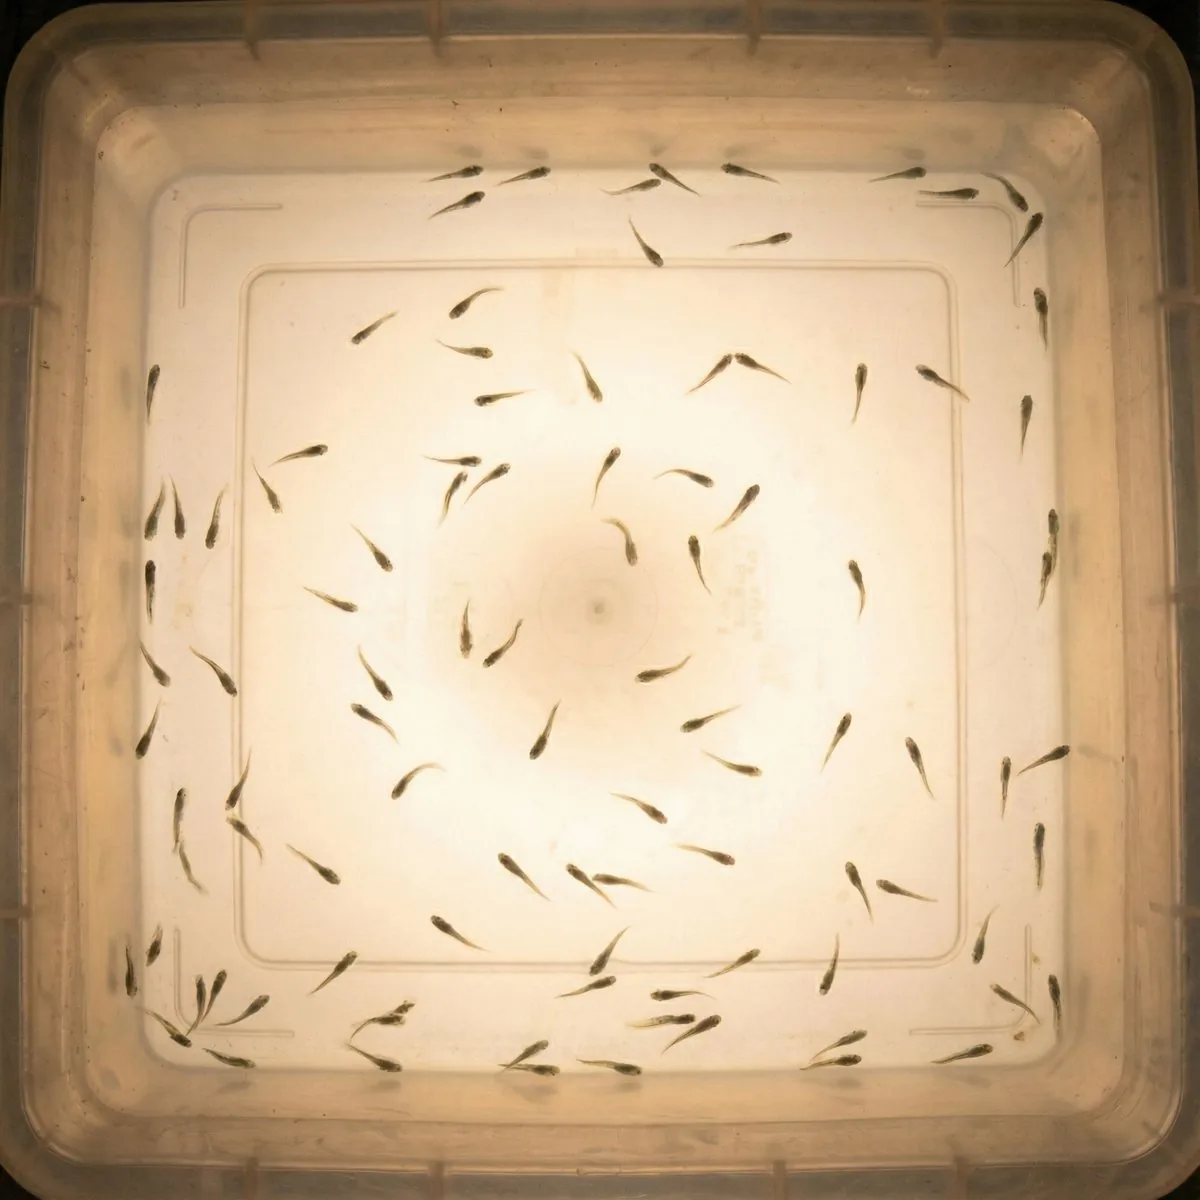
用視覺 AI 數魚苗,取代人工點數。
公司訂便當 LINE Bot,天天在用。
我一直看好 AI,而 AI 變強了之後,它成了主力。做了十幾年系統整合的乙方,現在換邊當甲方,把當年業主跟我合作的方式拿來用在 AI 身上:開規格、下發包、做驗收,一個人同時推進 30+ 個活躍專案。除了 Mori Desktop 是桌面程式,以下都可以直接點開用:
個人 AI 生態 Mori universe
同一隻森林精靈 Mori 的一整組 repo:桌面是身體,其餘是拆開獨立版控的身體部件,加上一層共享世界觀。
原創角色
網頁遊戲與 3D
線上服務與工具
AI 課程與自架基礎設施
公司同事每天要在 NAS、終端機、AI 工具之間切換很麻煩,市面上也沒有合適的整合方案。想試試用 AI SDD 開發,在只使用 JS 不使用前端框架的條件下,能不能做出視窗管理系統(拖曳、縮放、Snap、多視窗)這種複雜的桌面應用。就做了 ChingTech OS,把這些工具整合進來。
主要功能:
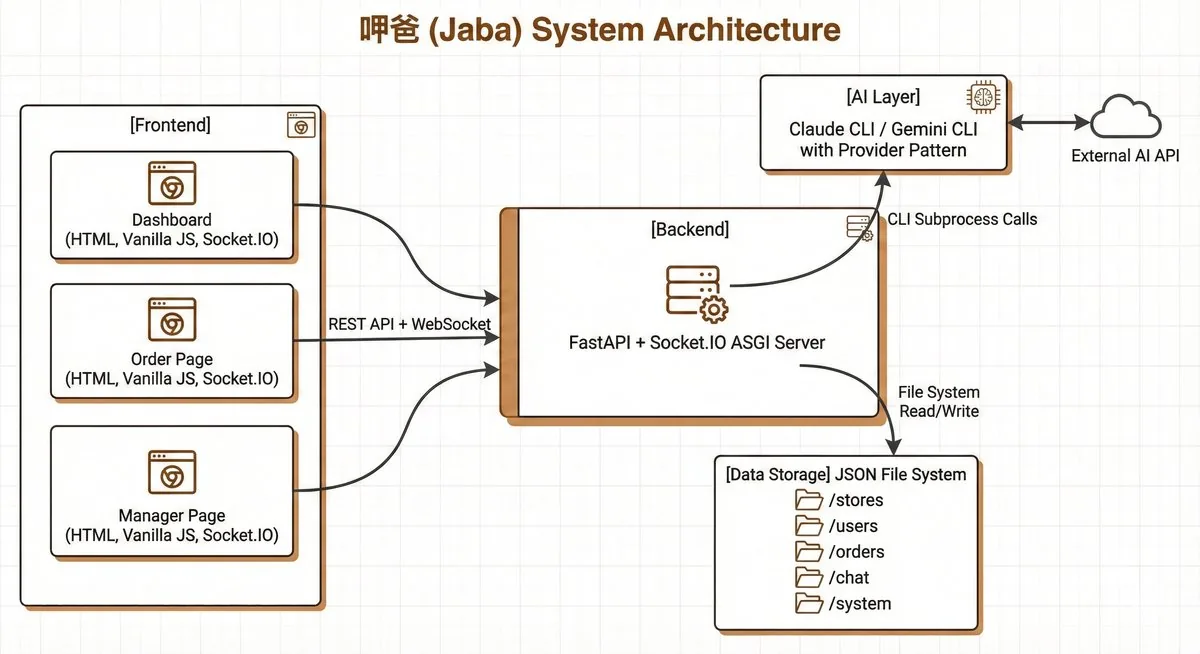
團隊訂便當流程很繁瑣(統計餐點、確認金額、追蹤付款)。想試試用 AI SDD 開發 LINE Bot 能做到什麼程度,所以我就用 AI 對話取代傳統的表單填寫,做了 呷爸 jaba。
核心特色:
專案演進: 從最初的 JSON 檔案儲存原型,經過 LINE Bot 分離架構的過渡期,最終重寫為 PostgreSQL + Repository Pattern 的生產級系統。
| 原型介紹 | jaba-ai 技術系列(11 篇) | GitHub |
擎添工業的氣體檢測儀器設定及資料採集記錄軟體。C# 開發,採用 USB License Key 授權。
接到一個 AGV 車隊管理專案,需要整合我們的 AGV 系統、KUKA 的 AGV 系統、Web 管理介面、OPUI 介面。想利用 ROS2 生態系的資源,就用 ROS2 架構來做,整合成一套完整的模組化系統。
企業級 AGV 車隊管理系統,採用雙環境容器化架構:
核心技術:
系統特色:
r 一個字母管理所有功能AGV 車隊即時監控看板系統,獨立於 RosAGV 的資訊展示平台:
技術架構:
系統特色:
客戶想要做多合一的入料、壓測、電測、AOI、包裝機台,問了幾家廠商都做不出來或報價很高。因為我們有 WiseTechVision 的經驗,對 AOI 和手臂整合都很熟,就接了這個案子。
治具的設計也是我們自己加進去的——因為有影像處理的經驗,所以設計成視覺補正快速換線的架構,換線時間從傳統的 2-4 小時縮短到 10-15 分鐘。
系統架構:
最有成就感的部分:
客戶的產線上有多個散亂工件需要同時追蹤和抓取,但 KUKA 的 ConveyTech 套件只能追蹤單一工件。要追蹤多個就需要 Queue、List、Stack 這些資料結構來管理,但 KRL(KUKA Robot Language)只有基本陣列。所以我就在 KRL 加入 Queue、Stack、List 功能。
視覺辨識的部分開發了 WiseTechVision C# 套件,整合視覺與機器人控制。支援工業相機,也支援消費級 Webcam(用軟體演算法補償,省下不少成本):
KUKA 機器手臂要做力覺感知,標準做法是外掛六軸力覺感測器,一顆 30-80 萬。
當時在想:KUKA 手臂每個關節都有扭力感測器,能不能直接用這些數據來判斷受力方向?例如某幾個軸的扭力變化就能知道是 Z 方向受力,不用真的去算完整的六軸力矩轉換。
所以我就直接用 KRL 監測軸扭力值,20ms 更新率,不用外掛任何感測器。
後來在 4 個專案中驗證都很穩:
每台機器人省下 30-80 萬,而且當日安裝測試就能投產,沒有額外的感測器維護成本。
當時在研究 FK 和 IK,想用 Unity 來做 Robot 模組試試看。因為公司也有在做 KUKA Robot,所以我就參考 KUKA Robot 的架構和 KRL 語言,在 Unity 內設計出 RobotSim 的語言與解釋器,讓使用者可以在 Unity 中模擬手臂運動。
做出來的 RobotSim 因為是基於 Unity,天生就跨平台——Windows、macOS、Web、Android、iOS 都能跑,連手機瀏覽器都可以。支援六軸、SCARA、Delta Robot(平行機器人),也能做雙機協同控制。模擬完還能直接匯出 KUKA KRL 程式到實機。
後來發現瀏覽器版本超適合教學——學生不用準備昂貴的實體機器人,在瀏覽器上就能學運動學、FK/IK。就這樣在亞洲大學、實踐大學、嘉南藥理大學的課程中用了好幾年。
| 技術詳解 | 線上試玩 | YouTube Demo |
五花果的後花園(Unity,2017)
類似 teamLab 的互動藝術,技術挑戰是 10 台掃描器並行處理和 45 天長期展期的穩定性。
打火解油出任務(Unity + Kinect,2015)
雷射槍射擊遊戲(LabVIEW + Flash/Unity,2014)
因為學長已經做了地上的自動導航,所以我們做天上飛的。6 人團隊,開發了完整的自動導航控制系統(學士畢業論文)。
核心突破:
這是第一次做完整的系統整合——嵌入式、通訊、地面站、視覺化全部串起來。後來走上系統整合這條路,可能就是從這裡開始的。
| 學士畢業論文詳細技術記錄 | YouTube 影片 |
除了工業現場,我也在大學教過一些跨界整合的課程。比較好玩的有:
實踐大學(2015-2019)
嘉南藥理大學(2016-2018)
亞洲大學(2020)
教學成果: 8 個課程專案、8 個開源教學網站,所有教材都在 GitHub