KUKA 力覺感知應用:Tray 盤取放堆疊自動化
雙向深度感測 - 取料與放料的智慧高度判斷

前言
在自動化產線中,Tray 盤取放堆疊是常見的作業需求。挑戰在於:取料時料盤深度不斷下降,放料時堆疊高度持續上升。傳統方案需要複雜的計數與計算邏輯,且容易因誤差累積而失敗。
本文介紹我們開發的 Tray 盤堆疊系統,利用 KUKA 力覺感知技術,實現雙向深度感測:取料時自動偵測來料深度,放料時自動偵測堆疊高度,完全無需視覺系統或其他感測器。
力覺感知技術系列:
- 力覺感知技術總覽
- 記憶卡插件力道感測
- PCB 來料深度感測
- Tray 盤取放堆疊(本文)
- 散亂螺絲整列(含力覺防撞)
系統展示影片
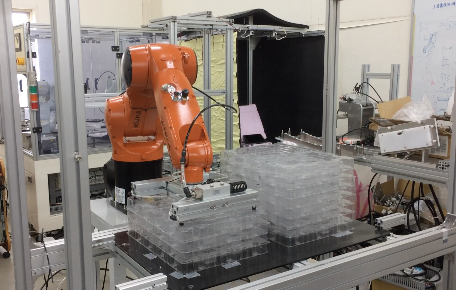
▲ 點擊播放:Tray 盤取放堆疊力覺感知應用
應用場景
挑戰
Tray 盤作業問題:
- 取料階段
- 工件在來料料盤中的堆疊高度不固定
- 每次取料後,堆疊高度下降
- 需要精確定位才能吸取
- 放料階段
- 需要堆疊至現有高度之上
- 堆疊高度持續變化
- 需要即時感測當前高度
傳統方案限制:
- 計數法:容易因誤差累積而失敗
- 視覺系統:成本高、需要額外校正
- 固定高度:無法適應堆疊變化
解決方案
雙向力覺感知流程
【取料流程】
1. 移動至來料料盤上方
   ↓
2. 力覺感知偵測來料深度
   ↓
3. 精確吸取工件
   ↓

【放料流程】
4. 移動至堆疊料盤上方
   ↓
5. 力覺感知偵測當前堆疊高度
   ↓
6. 在現有高度上方放置工件
   ↓
7. 更新堆疊高度記錄
   ↓
8. 重複取放流程
技術原理
雙向深度感測:
- 取料深度感測(同 PCB 深度感測)
- 吸嘴緩慢下壓
- 偵測接觸到工件表面(3-5N 接觸力)
- 記錄來料深度
- 堆疊高度感測
- 吸嘴緩慢下降
- 偵測接觸到堆疊頂部(5-9N 接觸力)
- 記錄堆疊高度
- 在此高度之上放置工件
自動適應:
- 取料與放料都能自動適應高度變化
- 無需計數或計算
- 無誤差累積問題
系統規格
硬體配置
| 元件 | 規格 |
|---|---|
| 機器手臂 | KUKA KR 6 R700 |
| 控制器 | KR C4 Compact Controller |
| 力覺感測 | KUKA 關節扭力感測(無外掛 sensor) |
| 末端工具 | 真空吸嘴 |
性能指標
- 最小感測力量:~9N (KR6)
- Sensing Update Rate:< 20ms
- 軸向感知:XYZABC 軸向力覺感知
- 深度精度:±0.5mm
- 感測速度:每次約 2-3 秒
實際效益
技術優勢
✅ 雙向深度感測
- 取料:自動偵測來料深度
- 放料:自動偵測堆疊高度
- 無需人工調整或設定
✅ 無需視覺系統
- 純力覺感知即可完成堆疊作業
- 節省視覺系統成本(相機、光源、影像處理)
- 無需額外校正
✅ 消除誤差累積
- 每次都重新感測實際高度
- 無計數誤差累積問題
- 可靠性高
成本優勢
✅ 零硬體成本
- 不需外掛力覺感測器
- 不需視覺系統
- 純軟體實作
✅ 快速導入
- 安裝、設定、測試,當日投產
- 簡單、快速、安全
生產效率
✅ 穩定作業
- 24 小時無人化運作
- 自動適應堆疊高度變化
- 確保取放成功率
與其他力覺應用的比較
| 應用 | 感測方向 | 深度範圍 | 主要用途 | 參考文章 |
|---|---|---|---|---|
| Tray 盤堆疊 | 雙向(取+放) | 50-200mm | 料盤管理 | 本文 |
| PCB 深度感測 | 單向(取) | 10-100mm | 板材取放 | 連結 |
| 記憶卡插件 | 單向(插) | 5-20mm | 插件組裝 | 連結 |
| 螺絲整列 | 防撞偵測 | - | 夾取保護 | 連結 |
延伸應用
力覺堆疊技術可應用於:
1. 料盤管理
- Tray 盤自動堆疊
- 料盤深度管理
- 空盤/滿盤檢測
2. 板材堆疊
- PCB 板堆疊
- 玻璃基板堆疊
- 金屬板材堆疊
3. 零件分類
- 零件自動分盤
- 良品/NG 品堆疊
- 多料盤管理
4. 物流包裝
- 紙箱堆疊
- 產品包裝堆疊
- 棧板堆疊
技術資源
力覺感知系列文章
- 力覺感知技術總覽 - 核心技術介紹
- 記憶卡插件力道感測 - 2017 自動化展
- PCB 來料深度感測 - PCB 板材吸取
- Tray 盤取放堆疊(本文)- 料盤堆疊應用
- 散亂螺絲整列 - 力覺 + 視覺整合
相關專案
- Tray 盤取放堆疊力覺感知應用 - 論壇專案頁
- 台灣機器人資訊平台 - 更多專案與技術討論
- 卓智機器人官網 - 系統諮詢與技術支援
結語
KUKA 力覺感知技術在 Tray 盤堆疊應用中,成功實現了雙向深度感測的自動化方案。
核心價值
- 雙向感測
- 取料時自動偵測來料深度
- 放料時自動偵測堆疊高度
- 無需人工設定或調整
- 取代視覺系統
- 純力覺感知即可完成
- 節省視覺系統成本
- 無需額外校正與維護
- 消除誤差
- 每次都重新感測實際高度
- 無計數誤差累積
- 高可靠性
- 快速導入
- 當日安裝、設定、測試
- 當日即可投產
- 簡單、快速、可靠
這項技術展示了力覺感知在料盤管理領域的強大應用能力,提供了低成本、高可靠性的堆疊自動化解決方案。
專案資訊
- 技術開發:Yaze Lin
- 系統整合:卓智機器人 Wise Tech Robot
- 展示場合:客戶工廠現場展示
- 專案時間:2020 年 6 月
- 應用領域:料盤管理、板材堆疊、零件分類、物流包裝